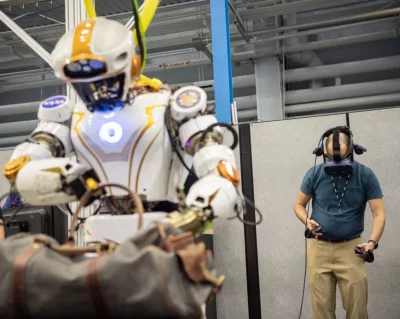
Pour un humain, saisir une poignée semble banal. Pour un robot, il faut reconnaître l’objet, trouver une prise, doser la force et adapter le mouvement. Ces gestes ordinaires occupent la Dexterous Robotics Team du centre Johnson de la NASA, qui développe des systèmes destinés à travailler dans des environnements conçus pour les astronautes.
La dextérité avant le spectacle
L’équipe, composée de seize personnes selon la présentation du 28 septembre, rassemble compétences mécaniques, électroniques et logicielles. Elle s’appuie notamment sur l’expérience de Robonaut 2 et de Valkyrie, deux robots humanoïdes utilisés dans des programmes de recherche et de démonstration.
L’objectif annoncé n’est pas de faire disparaître l’explorateur humain, mais de l’assister dans des tâches exigeantes ou risquées. Une forme humanoïde peut être utile pour interagir avec certains outils ; elle ne garantit pas à elle seule l’autonomie ou la fiabilité.
Des essais dans un environnement représentatif
Le dispositif iMETRO associe simulations, logiciels ouverts, maquettes d’habitats et de véhicules, robots et terrain extérieur. Il permet de tester une machine entière ou un composant dans un cadre lié aux besoins de l’exploration supervisée par des humains.
La NASA décrit notamment un essai de logiciel permettant à un bras robotisé d’identifier une trappe, d’actionner son verrou, de saisir sa poignée et de l’ouvrir, puis de déplacer des sacs. Un autre projet a porté sur l’inspection et la maintenance d’un équipement de stockage au froid.
Concevoir aussi les objets autour du robot
Les essais ne concernent pas seulement la machine. Ils renseignent les équipes qui conçoivent les habitats : une poignée plus accessible ou un meilleur éclairage peut faciliter l’action du robot, parfois aussi celle d’un humain.
Cette interaction entre conception des lieux et capacités des systèmes est essentielle. Démontrer un geste dans un laboratoire ne prouve pas qu’il sera réussi dans toutes les conditions d’une mission. Les environnements, les contraintes et les niveaux de supervision doivent rester explicites.
L’exploration future pourrait dépendre en partie de cette robotique des gestes modestes. Avant de construire des récits de machines universelles, les ingénieurs cherchent à rendre répétables des actions précises. C’est dans cette fiabilité, souvent moins spectaculaire qu’une silhouette humanoïde, que se joue l’utilité réelle du robot.
Sources
Sources consultées le 1er octobre 2026.


